হ্যান্ড পোজ অ্যানোটেশন হলো একটি ভিডিওর প্রতিটি ফ্রেমে একটি হাত এবং তার আঙ্গুলগুলো কীভাবে নড়াচড়া করে তা চিহ্নিত করার প্রক্রিয়া, যাতে রোবটগুলো নিপুণ ও মানুষের মতো কাজ করতে শিখতে পারে। আজকের রোবটগুলো হাঁটতে, গড়াতে এবং একটি বাক্স ধরতে পারে। তারা এখনও ছোটখাটো কাজগুলোতেই হিমশিম খায় — যেমন শার্টের বোতাম লাগানো, তারের সংযোগ দেওয়া, বা না থেঁতলে একটিমাত্র আঙুর তুলে নেওয়া। শাইপ-এ আমরা এটি প্রতিদিন দেখি: ফিজিক্যাল এআই-এর কঠিন অংশটি একটি রোবটকে নড়াচড়া করতে শেখানো নয়, বরং তার হাতগুলোকে আচরণ করতে শেখানো । আর এর মূল কারণ হলো এর পেছনের হ্যান্ড-পোজ ডেটার গুণমান।
এই পোস্টে বিশেষভাবে হাতের কাজ নিয়ে বিস্তারিত আলোচনা করা হয়েছে। আপনি যদি প্রথমে সামগ্রিক চিত্রটি দেখতে চান, তাহলে আমাদের রোবট প্রশিক্ষণ ডেটা এবং ডেটা ম্যানিপুলেশন ডেটাসেট বিষয়ক নির্দেশিকাটি দিয়ে শুরু করুন — এটি সেই বিবরণের নিপুণতা বিষয়ক অধ্যায়।
রোবট চালনার ক্ষেত্রে নিপুণতাই আসল প্রতিবন্ধকতা কেন?
সূক্ষ্মতা বা নিপুণতাই মূল প্রতিবন্ধকতা, কারণ স্থূল নড়াচড়ার বিষয়টি অনেকটাই সমাধান হয়ে গেলেও আঙুলের সূক্ষ্ম নিয়ন্ত্রণ এখনও বাকি। একটি রোবটকে গ্রিপার ধরতে ও বন্ধ করতে শেখানো যায়। কিন্তু তাকে দুটি আঙুলের মধ্যে কলম ঘোরাতে, বা কাজের মাঝখানে স্ক্রুড্রাইভার পুনরায় ধরতে শেখানোটা সম্পূর্ণ ভিন্ন একটি চ্যালেঞ্জ — এবং এটি পুরোপুরি নির্ভর করে আঙুলগুলো আসলে কীভাবে নড়াচড়া করে, সেই তথ্য বা ডেটার ওপর।
আমরা ক্লায়েন্টদের কাছে বিষয়টি সহজভাবে এভাবে ব্যাখ্যা করি:
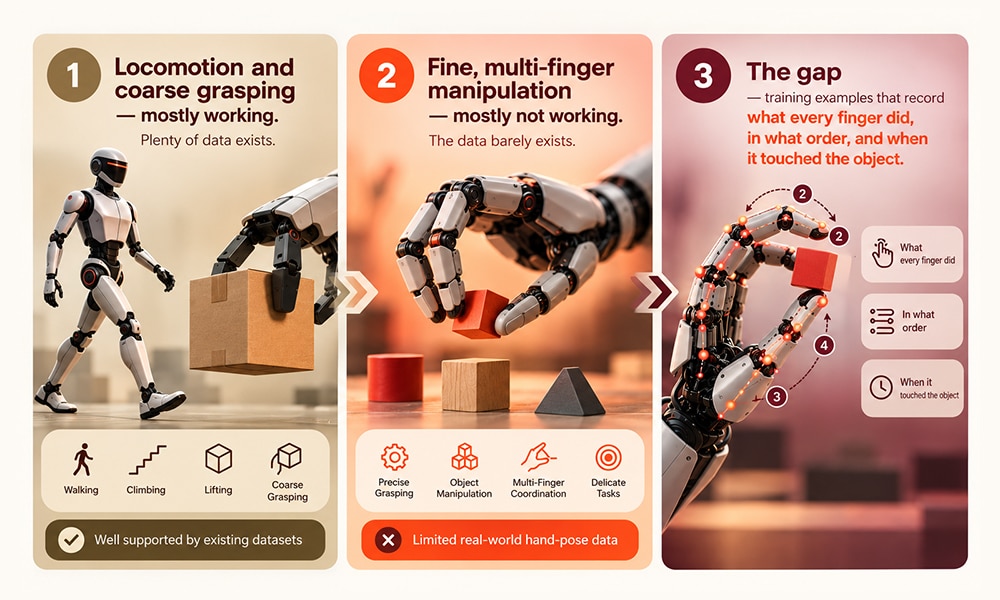
চলাচল এবং স্থূল আঁকড়ে ধরা — বেশিরভাগ ক্ষেত্রেই কার্যকর। প্রচুর ডেটা বিদ্যমান।
সূক্ষ্ম, বহু-আঙুলের কারসাজি — বেশিরভাগ ক্ষেত্রেই কাজ করছে না। ডেটা বলতে গেলে নেই বললেই চলে।
ফাঁক — প্রশিক্ষণের উদাহরণ যা রেকর্ড করে প্রতিটি আঙুল কী করেছিল, কোন ক্রমে, এবং কখন বস্তুটিকে স্পর্শ করেছিল।.
শেষের লাইনটিই হলো হ্যান্ড পোজ অ্যানোটেশনের ফলাফল। এটি ছাড়া একটি রোবট জুতার ফিতা চিনতে পারলেও, কীভাবে তা বাঁধতে হয় সে সম্পর্কে তার কোনো ধারণা থাকে না।
হ্যান্ড পোজ অ্যানোটেশন বলতে ঠিক কী বোঝায়?
হ্যান্ড পোজ অ্যানোটেশন হলো কীপয়েন্ট অ্যানোটেশনের একটি রূপ, যেখানে একটি ক্লিপের প্রতিটি ফ্রেমে হাতের বিভিন্ন সন্ধি—যেমন আঙুলের গাঁট, আঙুলের অংশ, আঙুলের ডগা এবং কবজি—চিহ্নিত ও ট্র্যাক করা হয়। এটি হাতের সাধারণ ভিডিওকে নড়াচড়ার একটি পরিচ্ছন্ন ও সুসংগঠিত রেকর্ডে পরিণত করে, যা থেকে একটি মডেল শিখতে পারে।
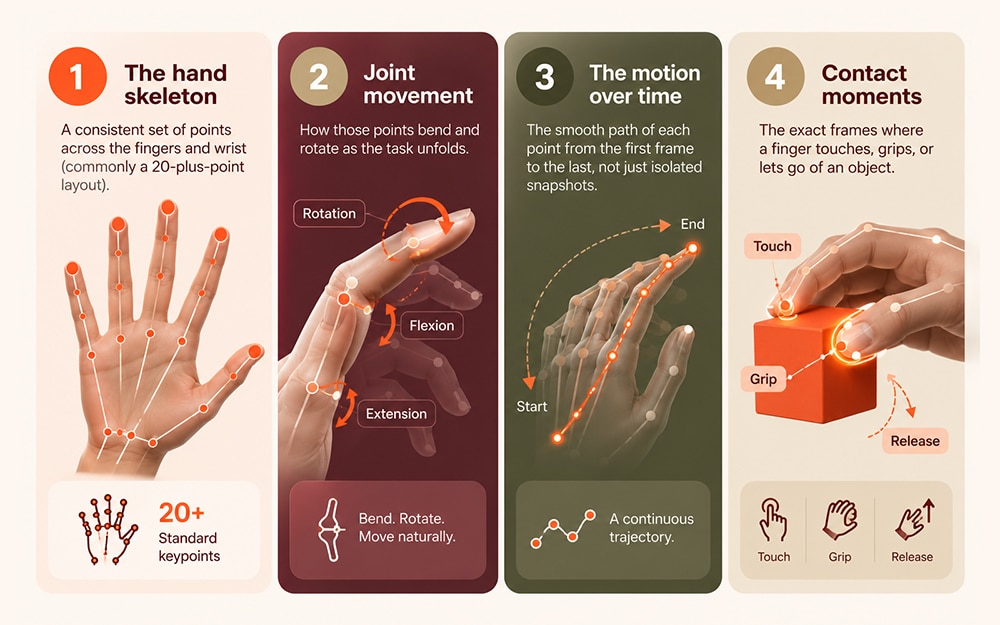
বাস্তবে, আমাদের দলগুলো প্রতিটি হাতে চারটি জিনিস চিহ্নিত করে:
হাতের কঙ্কাল — আঙুল এবং কব্জি জুড়ে থাকা একগুচ্ছ বিন্দু (সাধারণত ২০টিরও বেশি বিন্দুর বিন্যাস)।
যৌথ আন্দোলন কাজটি এগোনোর সাথে সাথে সেই বিন্দুগুলো কীভাবে বাঁকতে ও ঘুরতে থাকে।
সময়ের সাথে সাথে গতি প্রথম ফ্রেম থেকে শেষ ফ্রেম পর্যন্ত প্রতিটি বিন্দুর মসৃণ গতিপথ, শুধু বিচ্ছিন্ন কিছু ছবি নয়।
যোগাযোগের মুহূর্তগুলি — ঠিক সেই মুহূর্তগুলো যখন একটি আঙুল কোনো বস্তুকে স্পর্শ করে, আঁকড়ে ধরে বা ছেড়ে দেয়।
এই চতুর্থ বিষয়টিতেই নিপুণতা নিহিত। হাত কোথায় আছে তা যে কেউ চিহ্নিত করতে পারে; আসল ব্যাপারটি হলো কীভাবে এবং কখন তা করা হচ্ছে, তা তুলে ধরার মধ্যে ।
ডেক্সটেরিটি অ্যানোটেশন স্ট্যান্ডার্ড কীপয়েন্ট অ্যানোটেশন থেকে কীভাবে আলাদা?
ডেক্সটেরিটি অ্যানোটেশন হলো কীপয়েন্ট অ্যানোটেশনের একটি অনেক উন্নত সংস্করণ। সাধারণ কীপয়েন্ট অ্যানোটেশনের উত্তর হলো “হাতটি কোথায়?”। ডেক্সটেরিটি অ্যানোটেশনের উত্তর হলো “প্রতিটি আঙুল কী করেছে, কোন ক্রমে, এবং কখন স্পর্শ করেছে?”—এবং একটি ম্যানিপুলেশন মডেল শুধুমাত্র এই সংস্করণটির উপরেই প্রশিক্ষণ নিতে পারে।
ডানদিকের কলামটিই আমরা শাইপে তৈরি করি, কারণ এটিই একমাত্র কলাম যা থেকে একটি দক্ষ রোবট শিখতে পারে।
কীভাবে হাতের অঙ্গভঙ্গির টীকা মানুষের ভিডিওকে রোবটের দক্ষতায় রূপান্তরিত করে?
হাতের অঙ্গভঙ্গি চিহ্নিতকরণ হলো স্বল্প খরচের মানব ভিডিও এবং ব্যয়বহুল রোবট প্রদর্শনের মধ্যেকার সেতুবন্ধন। রিটার্গেটিং হলো সেই ধাপ যা একজন ব্যক্তির চিহ্নিত হাতের নড়াচড়াকে একটি রোবটের হাতের উপর স্থাপন করে, ফলে মানব প্রদর্শনী এমন কিছুতে পরিণত হয় যা একটি রোবট অনুকরণ করতে পারে। মানুষের ভিডিও ধারণ করা সহজ এবং এর পরিধি বাড়ানো সম্ভব; কিন্তু বাস্তব রোবট প্রদর্শনী ধারণ করা ধীর এবং ব্যয়বহুল — তাই বুদ্ধিমানের কাজ হলো আমাদের কাছ থেকে রোবটকে শেখানো।
ক্লায়েন্টদের জন্য আমরা যে কার্যপ্রবাহটি পরিচালনা করি তা দেখতে এইরকম:
রেকর্ড — কোনো ব্যক্তিকে কোনো কাজ করতে দেখার সময় তার ফার্স্ট-পার্সন (“আমার হাত যা দেখছে”) ভিডিও ধারণ করুন।
টীকা লেখা — আঙুলের সম্পূর্ণ গতিবিধি পুনরুদ্ধার করতে প্রতিটি ফ্রেমে হাতের ভঙ্গি চিহ্নিত করুন।
পুনরায় লক্ষ্যবস্তু নির্ধারণ করুন — সেই গতিবিধিটি রোবটের হাতে স্থাপন করুন যাতে এটি কাজটি পুনরায় করতে পারে।
একটি দরকারি উদাহরণ: একটি রান্নাঘরের রোবটকে ডিম ভাঙতে শেখানোর জন্য হাজার হাজার রোবটের অনুশীলনের প্রয়োজন নেই। আপনার প্রয়োজন মানুষের ডিম ভাঙার পরিষ্কার, সুস্পষ্টভাবে চিহ্নিত ভিডিও — এই টীকা-টিপ্পনীই সেই ফুটেজটিকে শিক্ষণযোগ্য করে তোলে।
নিপুণভাবে ডেটা পরিচালনা করার পদ্ধতি আসলে কোথায় ব্যবহৃত হয়?
যেখানেই কোনো যন্ত্রকে যত্নসহকারে ভৌত জগৎকে সামলাতে হয়, সেখানেই নিপুণতার তথ্য গুরুত্বপূর্ণ। বেশিরভাগ সার্বিক পর্যালোচনায় এই অংশটি এড়িয়ে যাওয়া হয়, তাই বিষয়টি সুনির্দিষ্টভাবে বলা প্রয়োজন। হাতের ভঙ্গি এবং নিপুণতার টীকা ফিড:
হিউম্যানয়েড ও হোম রোবট — কাপড় ভাঁজ করা, ডিশওয়াশারে জিনিসপত্র তোলা, এবং নানা আকৃতির দৈনন্দিন জিনিসপত্র নাড়াচাড়া করা।
গুদাম এবং খুচরা বিক্রয় কেন্দ্র স্বয়ংক্রিয়করণ — তাক থেকে কোনো ভঙ্গুর জিনিস ক্ষতি না করে তোলা, অথবা স্পর্শের মাধ্যমে বিভিন্ন ধরনের পণ্য আলাদা করা।
স্বাস্থ্যসেবা ও সহায়ক রোবটিক্স — পুনর্বাসন যন্ত্র এবং সহায়ক বাহু যা অবশ্যই মানুষের চারপাশে আলতোভাবে চলাচল করবে।
উৎপাদন ও মেরামত — যন্ত্রপাতির ব্যবহার, তারের সংযোগ স্থাপন, এবং ছোট যন্ত্রাংশ সংযোজন, যেখানে সামান্য মোটা মুঠো যথেষ্ট নয়।
এআর/ভিআর ও পরিধানযোগ্য ডিভাইস — স্বাভাবিক হাতের মিথস্ক্রিয়া, অঙ্গভঙ্গি নিয়ন্ত্রণ, এবং হ্যান্ড-ট্র্যাকিং ইন্টারফেস।
মূল কথাটি হলো: আঙুলের সূক্ষ্ম নড়াচড়া ধারণ করতে পারে এমন প্রশিক্ষণ ডেটা ছাড়া প্রতিটিই ব্যর্থ হয়। শাইপের গতি, ভঙ্গি এবং নিপুণতা বিষয়ক কাজগুলো এই প্রয়োজনটি মেটানোর জন্যই তৈরি করা হয়েছে।
দক্ষতার ডেটা কতটা বড় এবং কতটা ভালো হওয়া প্রয়োজন?
পরিমাণ গুরুত্বপূর্ণ, কিন্তু গুণমান আরও বেশি গুরুত্বপূর্ণ। পরিমাণের ধারণা দিতে গেলে, ২০২৫ সালে প্রকাশিত একটি যুগান্তকারী গবেষণা ডেটাসেটে ১৯৪টি দৈনন্দিন কাজের ওপর জোড়া হাতের ট্র্যাকিং সহ ৮২৯ ঘণ্টার ফার্স্ট-পার্সন ম্যানিপুলেশন ভিডিও সংগ্রহ করা হয়েছিল — এর লেখকরা এটিকে এই ধরনের বৃহত্তম নিপুণ-ম্যানিপুলেশন ডেটাসেট হিসেবে বর্ণনা করেছেন ( অ্যাপল মেশিন লার্নিং রিসার্চ, ২০২৫ )। ক্ষেত্রটি এই দিকেই এগোচ্ছে: বৃহৎ, সমৃদ্ধভাবে লেবেলযুক্ত এবং কাজ-বৈচিত্র্যপূর্ণ।
কিন্তু শুধু পরিমাণ দিয়েই একটি ভালো রোবট তৈরি করা যায় না। শাইপে আমাদের অভিজ্ঞতায়, দক্ষতার বেশিরভাগ ব্যর্থতার কারণ ডেটাসেটের আকার নয়, বরং লেবেলের গুণমান। কঠিন সমস্যাগুলো হলো বাস্তবভিত্তিক:
লুকানো আঙুল — হাতগুলো অনবরত নিজেদের এবং হাতে ধরা বস্তুগুলোকে ঢেকে রাখে।
দেখতে একই রকম আঙুল একটি আঙুলকে তার পাশের আঙুল বলে ভুল করা সহজ।
দ্রুত গতি দ্রুত নড়াচড়া সবচেয়ে গুরুত্বপূর্ণ ফ্রেমগুলোকেই ঝাপসা করে দেয়।
সময়ের সাথে সামঞ্জস্য — একটি নড়বড়ে জয়েন্ট লেবেল পুরো মোশন সিকোয়েন্সটি নষ্ট করে দিতে পারে।
এই কারণেই শাইপ-এর প্রতিটি দক্ষতা বিষয়ক প্রকল্প প্রশিক্ষিত, মানব-সম্পৃক্ত দল এবং একটি বহু-পর্যায়ের গুণমান প্রক্রিয়ার মধ্য দিয়ে পরিচালিত হয় — যেমন প্রাথমিক যাচাইকরণ, একটি আদর্শ মানের সাথে ক্রমাঙ্কন, এবং চূড়ান্ত প্রকাশ পর্যালোচনা — যেখানে প্রতিটি প্রকল্পের জন্য আন্তঃ-অ্যানোটেটর সম্মতি এবং কাজ-নির্দিষ্ট গ্রহণযোগ্যতার সীমা নির্ধারণ করা থাকে। ভুল গতিবিধি শেখা একটি রোবটের চেয়ে নির্ভুল ডেটা অনেক সস্তা।
শাইপ কীভাবে সাহায্য করে
শাইপ-এ আমরা সম্পূর্ণ প্রক্রিয়াটি পরিচালনা করি — ফার্স্ট-পার্সন এবং হিউম্যান-ডেমোনস্ট্রেশন ভিডিও সংগ্রহ করা থেকে শুরু করে, হাতের ভঙ্গি ও দক্ষতার নির্ভুল লেবেলিং, এবং আপনার দলের প্রশিক্ষণের জন্য রিটার্গেটিং-এর উপযোগী ডেটা পর্যন্ত। এই সবকিছুই একটি পরিচালিত ও যাচাইকৃত কর্মীদল দ্বারা এন্টারপ্রাইজ-গ্রেড নিরাপত্তার (ISO 27001 এবং SOC 2 Type II) অধীনে সরবরাহ করা হয়।
হ্যান্ড পোজ অ্যানোটেশন হলো একটি ভিডিওর প্রতিটি ফ্রেমে হাতের বিভিন্ন সন্ধি—যেমন আঙুলের গাঁট, আঙুলের অংশ, আঙুলের ডগা এবং কব্জি—চিহ্নিত করা। এটি এমন কাঠামোগত ডেটা তৈরি করে যা রোবট এবং এআই মডেলকে শেখায় যে সময়ের সাথে সাথে একটি হাত কীভাবে নড়াচড়া করে এবং বস্তু ধরে।
ডেক্সটেরিটি অ্যানোটেশন স্ট্যান্ডার্ড কীপয়েন্ট অ্যানোটেশন থেকে কীভাবে আলাদা?
স্ট্যান্ডার্ড কীপয়েন্ট অ্যানোটেশন একটি হাতের অবস্থানকে ফ্রেম-বাই-ফ্রেম দ্বিমাত্রিকভাবে চিহ্নিত করে। ডেক্সটেরিটি অ্যানোটেশন গভীরতা, সময়ের সাথে মসৃণ গতি এবং লেবেলযুক্ত স্পর্শের মুহূর্ত যোগ করে—যার ফলে এমন ডেটা তৈরি হয় যা একটি রোবট সূক্ষ্ম ও বহু-আঙুলের কারসাজি শিখতে ব্যবহার করতে পারে।
হ্যান্ড-পোজ ডেটাতে রিটার্গেটিং বলতে কী বোঝায়?
রিটার্গেটিং একজন ব্যক্তির চিহ্নিত হাতের নড়াচড়াকে একটি রোবটের হাতের উপর স্থাপন করে, ফলে মানুষের করা কোনো প্রদর্শনী এমন একটি কাজে পরিণত হয় যা রোবটটি পুনরায় করতে পারে। এভাবেই প্রচুর পরিমাণে থাকা মানুষের ভিডিওকে দুর্লভ ও মূল্যবান রোবট প্রশিক্ষণ ডেটাতে রূপান্তরিত করা হয়।
কেন কর্মদক্ষতা রোবটের ক্ষমতাকে সীমিত করে?
হাতের দক্ষতা রোবটের কার্যকারিতাকে সীমিত করে, কারণ হাঁটা এবং সাধারণ কোনো কিছু ধরার মতো স্থূল কাজগুলো মূলত সমাধান করা থাকে, কিন্তু আঙুলের সূক্ষ্ম নিয়ন্ত্রণ—যেমন কোনো সরঞ্জাম পুনরায় ধরা বা কোনো ভঙ্গুর বস্তু নাড়াচাড়া করা—এর জন্য প্রয়োজনীয় প্রশিক্ষণ ডেটার অভাব রয়েছে, যা আঙুলের নড়াচড়ার ধরণকে ধারণ করে। হাতের অঙ্গভঙ্গির টীকা সেই অনুপস্থিত সংকেতটি সরবরাহ করে।
কোন শিল্পক্ষেত্রগুলো দক্ষতার ডেটা ব্যবহার করে?
হিউম্যানয়েড ও হোম রোবটিক্স, ওয়্যারহাউস ও রিটেইল অটোমেশন, স্বাস্থ্যসেবা ও সহায়ক রোবট, উৎপাদন ও মেরামত, এবং এআর/ভিআর হ্যান্ড ইন্টারঅ্যাকশন—এই সবই বাস্তব জগতের বস্তুসমূহকে নিরাপদে ও নির্ভুলভাবে পরিচালনা করার জন্য কর্মদক্ষতার তথ্যের উপর নির্ভর করে।
ডেটাসেটের আকার নাকি লেবেলের গুণমান বেশি গুরুত্বপূর্ণ?
উভয়ই গুরুত্বপূর্ণ, কিন্তু লেবেলের গুণমানই সাধারণত ফলাফল নির্ধারণ করে। বড় ডেটাসেট এক্ষেত্রে সহায়ক, তবুও বেশিরভাগ দক্ষতার ব্যর্থতার মূল কারণ হলো অসামঞ্জস্যপূর্ণ বা ভুল হ্যান্ড লেবেল — আর একারণেই শাইপ পেয়ারগুলো কঠোর, মানব-সক্রিয় গুণমান নিয়ন্ত্রণের মাধ্যমে উন্নত করা হয়।
শাইপ কি প্রথম-ব্যক্তি হাতের ভিডিও সংগ্রহ ও লেবেল করতে পারেন?
হ্যাঁ। শাইপ ISO 27001 এবং SOC 2 Type II নিয়ন্ত্রণের অধীনে ফার্স্ট-পার্সন এবং হিউম্যান-ডেমোনস্ট্রেশন ভিডিও সংগ্রহ ও টীকা সংযোজন করে নির্ভুল, রিটার্গেটিং-এর জন্য প্রস্তুত হ্যান্ড-পোজ ডেটা তৈরি করে।
এই নিবন্ধটি কি আপনার ভালো লেগেছে? আরও আপডেটের জন্য লিঙ্কডইনে শাইপকে অনুসরণ করুন।
ব্যবহারকারীর মার্কেটিং ক্যাম্পেইন সম্পর্কিত তথ্য ধারণ করে। যখন গুগল বিজ্ঞাপন এবং গুগল অ্যানালিটিক্স অ্যাকাউন্ট একসাথে লিঙ্ক করা হয় তখন এগুলি গুগল অ্যাডওয়ার্ডস / গুগল বিজ্ঞাপনের সাথে শেয়ার করা হয়।
90 দিন
__utma
ব্যবহারকারী এবং সেশন শনাক্ত করতে ব্যবহৃত আইডি
শেষ কার্যকলাপের ২ বছর পর
__utmt
গুগল অ্যানালিটিক্স সার্ভারের অনুরোধের সংখ্যা পর্যবেক্ষণ করতে ব্যবহৃত হয়
10 মিনিট
__utmb
নতুন সেশন এবং ভিজিট আলাদা করতে ব্যবহৃত হয়। GA.js জাভাস্ক্রিপ্ট লাইব্রেরি লোড হলে এবং কোনও বিদ্যমান __utmb কুকি না থাকলে এই কুকি সেট করা হয়। গুগল অ্যানালিটিক্স সার্ভারে ডেটা পাঠানোর সময় প্রতিবার কুকি আপডেট করা হয়।
শেষ কার্যকলাপের 30 মিনিট পরে
__utmc
শুধুমাত্র Google Analytics এর পুরোনো Urchin ভার্সনের সাথে ব্যবহার করা হয়, GA.js এর সাথে নয়। একটি সেশনের শেষে নতুন সেশন এবং ভিজিটের মধ্যে পার্থক্য করতে ব্যবহৃত হত।
সেশনের সমাপ্তি (ব্রাউজার)
__utmz
ব্যবহারকারীকে ওয়েবসাইটে পাঠানো ট্রাফিক উৎস বা প্রচারণা সম্পর্কে তথ্য ধারণ করে। GA.js জাভাস্ক্রিপ্ট লোড হলে এবং Google Anaytics সার্ভারে ডেটা পাঠানো হলে আপডেট হলে কুকি সেট করা হয়।
শেষ কার্যকলাপের ৬ মাস পর
__utmv
গুগল অ্যানালিটিক্সে _setCustomVar পদ্ধতির মাধ্যমে ওয়েব ডেভেলপার কর্তৃক সেট করা কাস্টম তথ্য ধারণ করে। গুগল অ্যানালিটিক্স সার্ভারে নতুন ডেটা পাঠানোর সময় এই কুকি আপডেট করা হয়।
শেষ কার্যকলাপের ২ বছর পর
__utmx
কোনও ব্যবহারকারী A/B নাকি মাল্টিভেরিয়েট পরীক্ষায় অন্তর্ভুক্ত কিনা তা নির্ধারণ করতে ব্যবহৃত হয়।
18 মাস
_ga
ব্যবহারকারীদের সনাক্ত করতে ব্যবহৃত আইডি
2 বছর
_গালি
কোন পৃষ্ঠার কোন লিঙ্কে ক্লিক করা হচ্ছে তা নির্ধারণ করতে গুগল অ্যানালিটিক্স দ্বারা ব্যবহৃত হয়
30 সেকেন্ড
_গা_
ব্যবহারকারীদের সনাক্ত করতে ব্যবহৃত আইডি
2 বছর
_gid
আইডি শেষ কার্যকলাপের পরে 24 ঘন্টা ব্যবহারকারীদের সনাক্ত করতে ব্যবহৃত হয়
24 ঘণ্টা
_gat
গুগল ট্যাগ ম্যানেজার ব্যবহার করার সময় গুগল অ্যানালিটিক্স সার্ভারের অনুরোধের সংখ্যা পর্যবেক্ষণ করতে ব্যবহৃত হয়।
1 মিনিট
ওয়েবসাইটের দর্শকদের অনুসরণ করার জন্য মার্কেটিং কুকি ব্যবহার করা হয়। এর উদ্দেশ্য হল এমন বিজ্ঞাপন দেখানো যা প্রাসঙ্গিক এবং ব্যক্তিগত ব্যবহারকারীর জন্য আকর্ষণীয়।
গুগল অ্যাডস হলো একটি অনলাইন বিজ্ঞাপন প্ল্যাটফর্ম, যা ব্যবসা প্রতিষ্ঠানগুলোকে গুগল সার্চ রেজাল্ট এবং সহযোগী সাইটগুলোতে প্রদর্শিত টার্গেটেড বিজ্ঞাপন তৈরি করতে সক্ষম করে।
টার্গেটিং কুকি। এটি ব্যবহারকারীর প্রোফাইল তৈরি করতে এবং ব্যবহারকারীকে প্রাসঙ্গিক ও ব্যক্তিগতকৃত গুগল বিজ্ঞাপন দেখানোর জন্য ব্যবহৃত হয়।
2 বছর
__Secure-1PSID
টার্গেটিং কুকি। এটি ব্যবহারকারীর প্রোফাইল তৈরি করতে এবং ব্যবহারকারীকে প্রাসঙ্গিক ও ব্যক্তিগতকৃত গুগল বিজ্ঞাপন দেখানোর জন্য ব্যবহৃত হয়।
2 বছর
__সিকিউর -3 প্যাপিসিড
রিটার্গেটিংয়ের মাধ্যমে প্রাসঙ্গিক ও ব্যক্তিগতকৃত বিজ্ঞাপন পরিবেশন করার জন্য ওয়েবসাইট পরিদর্শকদের আগ্রহের প্রোফাইল তৈরি করে।
2 বছর
এইসি
AEC কুকি নিশ্চিত করে যে একটি ব্রাউজিং সেশনের মধ্যে করা অনুরোধগুলি ব্যবহারকারী নিজেই করেন, অন্য কোনো সাইট নয়। এই কুকিগুলি ক্ষতিকারক সাইটগুলিকে ব্যবহারকারীর অজান্তে তার পক্ষ হয়ে কাজ করা থেকে বিরত রাখে।
6 মাস
বিজ্ঞাপন_ভিজিটর_আইডি
বিকল্পসমূহ এবং অন-সাইট ওয়েব পরিষেবাগুলি ব্যবহার করার জন্য কুকি প্রয়োজন।
2 মাস
__Secure-3PSIDCC
টার্গেটিং কুকি। এটি ব্যবহারকারীর প্রোফাইল তৈরি করতে এবং ব্যবহারকারীকে প্রাসঙ্গিক ও ব্যক্তিগতকৃত গুগল বিজ্ঞাপন দেখানোর জন্য ব্যবহৃত হয়।
2 বছর
__সিকিউর-৩পিএসআইডিটিএস
টার্গেটিং কুকি। এটি ব্যবহারকারীর প্রোফাইল তৈরি করতে এবং ব্যবহারকারীকে প্রাসঙ্গিক ও ব্যক্তিগতকৃত গুগল বিজ্ঞাপন দেখানোর জন্য ব্যবহৃত হয়।
2 বছর
__সিকিউর-৩পিএসআইডিটিএস
টার্গেটিং কুকি। এটি ব্যবহারকারীর প্রোফাইল তৈরি করতে এবং ব্যবহারকারীকে প্রাসঙ্গিক ও ব্যক্তিগতকৃত গুগল বিজ্ঞাপন দেখানোর জন্য ব্যবহৃত হয়।
2 বছর
__সিকিউর -1 প্যাপিসিড
টার্গেটিং কুকি। এটি ব্যবহারকারীর প্রোফাইল তৈরি করতে এবং ব্যবহারকারীকে প্রাসঙ্গিক ও ব্যক্তিগতকৃত গুগল বিজ্ঞাপন দেখানোর জন্য ব্যবহৃত হয়।
2 বছর
__Secure-3PSID
টার্গেটিং কুকি। ওয়েবসাইট পরিদর্শকদের আগ্রহের প্রোফাইল তৈরি করতে এবং প্রাসঙ্গিক ও ব্যক্তিগতকৃত গুগল বিজ্ঞাপন প্রদর্শন করতে ব্যবহৃত হয়।
2 বছর
পরিবর্তন
গুগল বিজ্ঞাপনের জন্য কুকি ব্যবহার করে, যার মধ্যে রয়েছে বিজ্ঞাপন পরিবেশন ও প্রদর্শন করা, বিজ্ঞাপন ব্যক্তিগতকরণ (আপনার g.co/adsettings-এ থাকা বিজ্ঞাপন সেটিংসের ওপর নির্ভর করে), একজন ব্যবহারকারীকে একটি বিজ্ঞাপন কতবার দেখানো হবে তা সীমিত করা, আপনার দেখা বন্ধ করতে চাওয়া বিজ্ঞাপন নিঃশব্দ করা এবং বিজ্ঞাপনের কার্যকারিতা পরিমাপ করা।
90 দিন
_gcl_aw
গুগল বিজ্ঞাপনের জন্য কুকি ব্যবহার করে, যার মধ্যে রয়েছে বিজ্ঞাপন পরিবেশন ও প্রদর্শন করা, বিজ্ঞাপন ব্যক্তিগতকরণ (আপনার g.co/adsettings-এ থাকা বিজ্ঞাপন সেটিংসের ওপর নির্ভর করে), একজন ব্যবহারকারীকে একটি বিজ্ঞাপন কতবার দেখানো হবে তা সীমিত করা, আপনার দেখা বন্ধ করতে চাওয়া বিজ্ঞাপন নিঃশব্দ করা এবং বিজ্ঞাপনের কার্যকারিতা পরিমাপ করা।
90 দিন
_gcl_gs
গুগল বিজ্ঞাপনের জন্য কুকি ব্যবহার করে, যার মধ্যে রয়েছে বিজ্ঞাপন পরিবেশন ও প্রদর্শন করা, বিজ্ঞাপন ব্যক্তিগতকরণ (আপনার g.co/adsettings-এ থাকা বিজ্ঞাপন সেটিংসের ওপর নির্ভর করে), একজন ব্যবহারকারীকে একটি বিজ্ঞাপন কতবার দেখানো হবে তা সীমিত করা, আপনার দেখা বন্ধ করতে চাওয়া বিজ্ঞাপন নিঃশব্দ করা এবং বিজ্ঞাপনের কার্যকারিতা পরিমাপ করা।
90 দিন
_gcl_gb
গুগল বিজ্ঞাপনের জন্য কুকি ব্যবহার করে, যার মধ্যে রয়েছে বিজ্ঞাপন পরিবেশন ও প্রদর্শন করা, বিজ্ঞাপন ব্যক্তিগতকরণ (আপনার g.co/adsettings-এ থাকা বিজ্ঞাপন সেটিংসের ওপর নির্ভর করে), একজন ব্যবহারকারীকে একটি বিজ্ঞাপন কতবার দেখানো হবে তা সীমিত করা, আপনার দেখা বন্ধ করতে চাওয়া বিজ্ঞাপন নিঃশব্দ করা এবং বিজ্ঞাপনের কার্যকারিতা পরিমাপ করা।
90 দিন
_gac_gb_
গুগল বিজ্ঞাপনের জন্য কুকি ব্যবহার করে, যার মধ্যে রয়েছে বিজ্ঞাপন পরিবেশন ও প্রদর্শন করা, বিজ্ঞাপন ব্যক্তিগতকরণ (আপনার g.co/adsettings-এ থাকা বিজ্ঞাপন সেটিংসের ওপর নির্ভর করে), একজন ব্যবহারকারীকে একটি বিজ্ঞাপন কতবার দেখানো হবে তা সীমিত করা, আপনার দেখা বন্ধ করতে চাওয়া বিজ্ঞাপন নিঃশব্দ করা এবং বিজ্ঞাপনের কার্যকারিতা পরিমাপ করা।
90 দিন
এফপিজিসিএলজিবি
গুগল বিজ্ঞাপনের জন্য কুকি ব্যবহার করে, যার মধ্যে রয়েছে বিজ্ঞাপন পরিবেশন ও প্রদর্শন করা, বিজ্ঞাপন ব্যক্তিগতকরণ (আপনার g.co/adsettings-এ থাকা বিজ্ঞাপন সেটিংসের ওপর নির্ভর করে), একজন ব্যবহারকারীকে একটি বিজ্ঞাপন কতবার দেখানো হবে তা সীমিত করা, আপনার দেখা বন্ধ করতে চাওয়া বিজ্ঞাপন নিঃশব্দ করা এবং বিজ্ঞাপনের কার্যকারিতা পরিমাপ করা।
90 দিন
এফপিজিসিএলএডব্লিউ
গুগল বিজ্ঞাপনের জন্য কুকি ব্যবহার করে, যার মধ্যে রয়েছে বিজ্ঞাপন পরিবেশন ও প্রদর্শন করা, বিজ্ঞাপন ব্যক্তিগতকরণ (আপনার g.co/adsettings-এ থাকা বিজ্ঞাপন সেটিংসের ওপর নির্ভর করে), একজন ব্যবহারকারীকে একটি বিজ্ঞাপন কতবার দেখানো হবে তা সীমিত করা, আপনার দেখা বন্ধ করতে চাওয়া বিজ্ঞাপন নিঃশব্দ করা এবং বিজ্ঞাপনের কার্যকারিতা পরিমাপ করা।
90 দিন
হাবস্পট হলো একটি সমন্বিত মার্কেটিং, সেলস ও কাস্টমার সার্ভিস প্ল্যাটফর্ম যা ব্যবসার অগ্রগতিকে সুগম করে।
এই কুকিটি সেইসব ভিজিটরদের শনাক্ত করতে ব্যবহৃত হয়, যারা চ্যাটফ্লো টুলের মাধ্যমে আপনার সাথে চ্যাট করেন। যদি কোনো ভিজিটরকে কন্টাক্ট হিসেবে যুক্ত করার আগেই তিনি আপনার সাইট ছেড়ে চলে যান, তাহলে এই কুকিটি তার ব্রাউজারের সাথে যুক্ত থাকবে।
13 মাস
__hs_do_not_track
ট্র্যাকিং কোড যাতে HubSpot-এ কোনো তথ্য পাঠাতে না পারে, সেজন্য এই কুকিটি সেট করা যেতে পারে।
13 মাস
__hs_cookie_cat_pref
এই কুকিটি একজন পরিদর্শকের সম্মতি দেওয়া বিভাগগুলো রেকর্ড করতে ব্যবহৃত হয়।
6 মাস
__hs_initial_opt_in
দর্শকরা যখন স্ট্রিক্ট মোডে ব্রাউজ করেন, তখন ব্যানারটি যাতে সবসময় প্রদর্শিত না হয়, তা নিশ্চিত করতে এই কুকিটি ব্যবহৃত হয়।
7 দিন
__hs_gpc_banner_dismiss
গ্লোবাল প্রাইভেসি কন্ট্রোল ব্যানারটি বাতিল করা হলে এই কুকিটি ব্যবহৃত হয়।
180 দিন
hs_ab_test
এই কুকিটি ভিজিটরদেরকে এ/বি টেস্ট পেজের সেই একই সংস্করণটি ধারাবাহিকভাবে দেখানোর জন্য ব্যবহৃত হয়, যা তারা আগে দেখেছে।
সেশন
__hs_notify_banner_dismiss
ওয়েবসাইটটি যখন 'বিজ্ঞপ্তি' সম্মতি ব্যানার টাইপ ব্যবহার করে, তখন এই কুকিটি ব্যবহৃত হয়।
180 দিন
HS-বার্তা-is-খোলা
এই কুকিটি চ্যাট উইজেটটি ভবিষ্যতের পরিদর্শনের জন্য খোলা আছে কিনা তা নির্ধারণ ও সংরক্ষণ করতে ব্যবহৃত হয়।
30 মিনিট
hs-messages-hide-welcome-message
এই কুকিটি চ্যাট উইজেটের স্বাগত বার্তাটি বাতিল করার পর এক দিনের জন্য সেটিকে পুনরায় প্রদর্শিত হওয়া থেকে বিরত রাখতে ব্যবহৃত হয়।
1 দিন
__hsmem
ভিজিটররা যখন HubSpot-হোস্টেড কোনো সাইটে লগ ইন করেন, তখন এই কুকিটি সেট করা হয়।
1 বছর
এইচএস-সদস্যপদ-সিএসআরএফ
এই কুকিটি ব্যবহার করা হয় এটা নিশ্চিত করার জন্য যে, কন্টেন্ট মেম্বারশিপ লগইন জাল করা যাবে না।
সেশন
hs_langswitcher_choice
একাধিক ভাষায় পৃষ্ঠা দেখার সময় পরিদর্শকের নির্বাচিত ভাষা সংরক্ষণ করতে এই কুকিটি ব্যবহৃত হয়।
2 বছর
__hstc
পরিদর্শকদের ট্র্যাক করার প্রধান কুকি।
13 মাস
hubspotutk
এই কুকিটি একজন ভিজিটরের পরিচয় ট্র্যাক করে। ফর্ম সাবমিশনের সময় এটি HubSpot-এ পাঠানো হয় এবং কন্ট্যাক্ট ডিডুপ্লিকেশনের জন্য ব্যবহৃত হয়।
13 মাস
__hssc
এই কুকিটি সেশনগুলোর হিসাব রাখে।
30 মিনিট
__hssrc
যখনই HubSpot সেশন কুকি পরিবর্তন করে, পরিদর্শক তার ব্রাউজার পুনরায় চালু করেছেন কিনা তা নির্ধারণ করার জন্য এই কুকিটিও সেট করা হয়।
সেশন
হাবস্পটএপিআই-প্রেফস
ব্যবহারকারী 'রিমেম্বার মি' বক্সে টিক দিয়েছেন কিনা তা মনে রাখার জন্য এটি hubspotapi কুকির সাথে ব্যবহৃত হয় (যা মূল কুকির অথেনটিকেশনের মেয়াদ শেষ হওয়া নিয়ন্ত্রণ করে)।
1 বছর
হাবস্পটএপিআই-সিএসআরএফ
এটি সিএসআরএফ (CSRF) প্রতিরোধের জন্য ব্যবহৃত হয় – যা তৃতীয় পক্ষের ওয়েবসাইটগুলোকে আপনার ডেটা অ্যাক্সেস করা থেকে বিরত রাখে। এর মেয়াদ এক বছর পর শেষ হয়ে যায়।
1 বছর
__hs_opt_out
এই কুকিটি অপ্ট-ইন গোপনীয়তা নীতির অংশ হিসেবে ব্যবহৃত হয়, যাতে ভিজিটরকে পুনরায় কুকি গ্রহণ করতে অনুরোধ না করা হয়।
13 মাস
হাবস্পটএপিআই
এই কুকিটি ব্যবহারকারীকে যথাযথ অনুমতিসহ অ্যাপটি অ্যাক্সেস করতে দেয়।