পোজ এস্টিমেশন হলো কম্পিউটার-ভিশনের একটি কাজ, যার মাধ্যমে শরীরের গুরুত্বপূর্ণ বিন্দুগুলো—যেমন অস্থিসন্ধি এবং মুখের বিভিন্ন অংশ—শনাক্ত করা হয় এবং সেগুলোকে একটি কঙ্কালে সংযুক্ত করা হয়। এই কঙ্কালটি বর্ণনা করে যে কোনো ব্যক্তি বা বস্তু কীভাবে অবস্থান করছে এবং নড়াচড়া করছে। ফিজিক্যাল এআই-এর জন্য, এই কঙ্কালের গতির ডেটা হলো সেই সেতু যা মানুষের পর্যবেক্ষণ করা নড়াচড়াকে এমন সব কাজে রূপান্তরিত করে, যা একটি রোবট অনুকরণ ও সম্পাদন করতে পারে।
শেষ বাক্যটির দিকেই ইন্ডাস্ট্রির মনোযোগ নীরবে সরে গেছে। এক দশক ধরে, পোজ এস্টিমেশন ফিটনেস অ্যাপ এবং স্পোর্টস ব্রডকাস্টের মধ্যেই সীমাবদ্ধ ছিল — যা দরকারি হলেও এর পরিধি ছিল সীমিত। এখন সেই একই কীপয়েন্ট এবং স্কেলেটনগুলো হিউম্যানয়েড রোবট, স্বয়ংক্রিয় সিস্টেম এবং ভিশন-ল্যাঙ্গুয়েজ-অ্যাকশন মডেলের পেছনের মূল ট্রেনিং সিগন্যালে পরিণত হয়েছে। যখন একটি রোবট কোনো কিছু ঢালতে, গোছাতে, বাছাই করতে বা কোনো ব্যক্তিকে হাতে তুলে দিতে শেখে, তখন তার শেখার বেশিরভাগটাই আসে মানুষ কীভাবে কাজটি করে তা প্রথমে দেখে — আর এই দেখাই হলো পোজ ডেটা।
পোজ এস্টিমেশন আসলে যা ধারণ করে
মূলত, পোজ এস্টিমেশন কিছু নির্দিষ্ট কীপয়েন্ট —যেমন কাঁধ, কনুই, কবজি, কোমর, হাঁটু ও গোড়ালির মতো শারীরিক চিহ্ন এবং চোখ, নাক ও কানের মতো মুখের বিভিন্ন বিন্দু—শনাক্ত করে এবং সেগুলোকে একটি স্কেলেটনে সংযুক্ত করে , যা দেহভঙ্গি ও গতিকে উপস্থাপন করে। বিভিন্ন ফ্রেমে সেই স্কেলেটনটিকে ট্র্যাক করলে, সময়ের সাথে সাথে একটি শরীর কীভাবে নড়াচড়া করে তার একটি সংক্ষিপ্ত ও মেশিন-পাঠযোগ্য বিবরণ পাওয়া যায়।
এই ক্ষেত্রটি কয়েকটি পরিচিত ধারায় বিভক্ত। মানুষের অঙ্গভঙ্গি অনুমান (Human pose estimation) মূলত মানুষের উপর আলোকপাত করে; একই কৌশল প্রাণী এবং বস্তুর ক্ষেত্রেও প্রযোজ্য। ডিটেকশন ২ডি (2D ) (x, y পিক্সেল স্থানাঙ্ক হিসাবে কীপয়েন্ট সনাক্ত করে) অথবা ৩ডি (3D ) (একটি সত্যিকারের স্থানিক কঙ্কালের জন্য গভীরতা, z, যোগ করে) হতে পারে। মডেল-লেয়ারের আরও কিছু বিকল্প রয়েছে — যেমন, একক-ব্যক্তি বনাম একাধিক-ব্যক্তি ডিটেকশন — কিন্তু এগুলো মডেল টিমের জন্য আর্কিটেকচার-সংক্রান্ত সিদ্ধান্ত, ট্রেনিং ডেটার বৈশিষ্ট্য নয়। একটি পোজ মডেল সফল হবে কিনা তা ডিটেকশন কৌশলের উপর নির্ভর করে না; বরং এটি যে কীপয়েন্টগুলো থেকে শিখেছে তার নির্ভুলতা, ধারাবাহিকতা এবং পরিধির উপর নির্ভর করে। এটি একটি ডেটা-সংক্রান্ত সমস্যা, এবং টিমগুলো এই অংশটিকেই অবমূল্যায়ন করে।
ফিজিক্যাল এআই-এর জন্য পোজ ডেটা কেন একটি অপরিহার্য উপাদান
একটি বাস্তবভিত্তিক এআই সিস্টেমকে এমন একটি চক্র সম্পূর্ণ করতে হয় যা একটি চ্যাটবট কখনোই করে না: জগৎকে উপলব্ধি করা, সিদ্ধান্ত নেওয়া এবং তারপর সে অনুযায়ী শারীরিকভাবে কাজ করা । উপলব্ধি এখন পরিপক্ক হয়েছে — রোবট দেখতে পারে। কঠিন কাজটি হলো তারা যা দেখে তাকে সমন্বিত, শারীরিকভাবে সঠিক কাজের রূপ দেওয়া, এবং অঙ্গভঙ্গি ও গতির ডেটাই এই কাজটি করে থাকে।
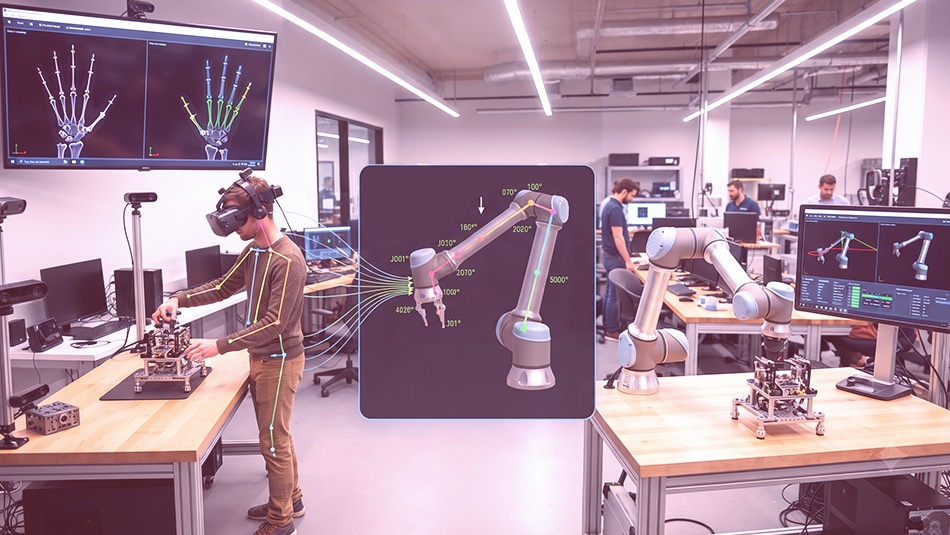
আধুনিক রোবট-লার্নিং পাইপলাইনগুলো কীভাবে দক্ষতা অর্জন করে তা বিবেচনা করুন। টেলিঅপারেশনের মাধ্যমে ধারণ করা বাস্তব রোবট প্রদর্শনীগুলো নির্ভুল হলেও, সেগুলো সংগ্রহ করা ধীর এবং ব্যয়বহুল। তাই দলগুলো ক্রমবর্ধমানভাবে এমন কিছুর উপর প্রি-ট্রেইন করছে যা অনেক বেশি সহজলভ্য: মানুষের কাজ করার ভিডিও। সাম্প্রতিক রোবোটিক্স গবেষণা দেখিয়েছে যে, বৃহৎ পরিসরের ইগোসেন্ট্রিক মানব ভিডিওর উপর প্রি-ট্রেইন করা পলিসিগুলো শুধুমাত্র রোবট ডেটার উপর প্রশিক্ষিত পলিসিগুলোর চেয়ে ভালোভাবে জেনারেলাইজ করতে পারে, কারণ মানব ভিডিওতে সেই বৈচিত্র্য, পদার্থবিদ্যা এবং কাজের কাঠামো থাকে যা ল্যাবে সংগৃহীত রোবট ডেটা বৃহৎ পরিসরে মেলাতে পারে না।
কিন্তু মানুষের কাঁচা ভিডিও কোনো রোবট সরাসরি ব্যবহার করতে পারে না। একটি রোবটের শরীর আপনার শরীরের মতো হুবহু একই রকম নয়; এর নিজস্ব জয়েন্ট, এন্ড-ইফেক্টর এবং ডিগ্রি অফ ফ্রিডম রয়েছে। পোজ এস্টিমেশন হলো এই ট্রান্সলেশন লেয়ার। মানুষের কোনো প্রদর্শনীকে একটি কাঠামোবদ্ধ কঙ্কালে—এবং বিশেষভাবে, একটি হাতের কঙ্কালে—রূপান্তরিত করার মাধ্যমে, সেই গতিকে একটি রোবটের কাইনেম্যাটিক্সের উপর পুনরায় প্রয়োগ করা যায় এবং অ্যাকশন ট্র্যাজেক্টরিতে পরিণত করা যায়, যার উপর ভিত্তি করে একটি পলিসিকে প্রশিক্ষণ দেওয়া যেতে পারে। ভিশন-ল্যাঙ্গুয়েজ-অ্যাকশন (VLA) মডেলগুলো ঠিক এই ধরনের ইনপুটের জন্যই তৃষ্ণার্ত থাকে।
ফিজিক্যাল-এআই স্ট্যাক জুড়ে পোজ ডেটা তিনটি পুনরাবৃত্ত রূপে দেখা যায়: টেলিঅপারেশনের সময় ধারণ করা অপারেটরের পোজ , মানুষের সাথে নিরাপদে স্থান ভাগ করে নিতে হয় এমন সহযোগী রোবটগুলোর জন্য কর্মীর পোজ , এবং ফার্স্ট-পার্সন ইগোসেন্ট্রিক ভিডিও থেকে সংগ্রহ করে রোবটের কার্যকলাপে পুনঃলক্ষ্যস্থির করা মানব-প্রদর্শনীর পোজ । প্রতিটি ক্ষেত্রেই, কঙ্কালের গুণমানই রোবটের শেখার মতো নড়াচড়ার মানের সর্বোচ্চ সীমা নির্ধারণ করে দেয়।
মোশন ক্যাপচার থেকে রোবট মোশন পর্যন্ত
মানুষের নড়াচড়া থেকে রোবটের গতিতে রূপান্তরের সেতুবন্ধনটি প্রায়শই প্যারামেট্রিক ৩ডি বডি-মডেল কৌশলের মাধ্যমে সম্পন্ন হয়, যা একটি সম্পূর্ণ শরীর—এবং হাত—কে আনুমানিক কীপয়েন্টের সাথে খাপ খাইয়ে নেয় এবং সাধারণ ভিডিও থেকে ভৌতভাবে সামঞ্জস্যপূর্ণ গতি তৈরি করে। প্রকৃতপক্ষে, এটাই হলো মার্কারবিহীন মোশন ক্যাপচার। রোবোটিক্সের জন্য, এই খাপ খাইয়ে নেওয়া শরীরটি নিখুঁত অ্যাকশন ট্র্যাজেক্টরির উৎস হয়ে ওঠে: পৌঁছানো, ধরা, তোলা, রাখা, ছেড়ে দেওয়া—যার প্রতিটি পর্যায় খণ্ডিত ও সময়ানুবদ্ধ থাকে। অন্তর্নিহিত পোজ অ্যানোটেশন যত উন্নত হয়, পুনঃলক্ষ্যস্থির করা ট্র্যাজেক্টরি তত নিখুঁত হয়।
২ডি বনাম ৩ডি পোজ — আপনার রোবটের আসলে কোনটি প্রয়োজন
রোবোটিক্স দলগুলো এই প্রশ্নটিই সবচেয়ে বেশি করে থাকে, এবং এর অকপট উত্তরটি হলো: এটি নির্ভর করে রোবটটির ভঙ্গিটি দিয়ে কী করতে হবে তার ওপর।
২ডি পোজ এস্টিমেশন আপনাকে ইমেজ প্লেনে কীপয়েন্ট দেয়। এটি আকৃতি পরীক্ষা, অঙ্গভঙ্গি শনাক্তকরণ এবং কার্যকলাপ শ্রেণীকরণের জন্য যথেষ্ট, এবং এটি ক্যাপচার করা সস্তা ও অ্যানোটেট করা দ্রুততর। কিন্তু এটি আপনাকে বলতে পারে না যে হাতটি মগ থেকে কতটা দূরে, বা মহাকাশে একটি জয়েন্টের প্রকৃত কোণ কত।
3D পোজ এস্টিমেশন ডেপথ অ্যাক্সিস যোগ করে, যা ত্রিমাত্রিকভাবে অবস্থিত একটি মেট্রিক স্কেলেটন তৈরি করে। ম্যানিপুলেশনের জন্য—যেমন কোনো কিছু ধরা, রাখা, বা স্পর্শ-নির্ভর কাজ—এটি সাধারণত অপরিহার্য, কারণ রোবটকে যখনই কোনো কিছু স্পর্শ করতে হয়, তখনই গ্রাস্প পয়েন্ট এবং জয়েন্ট অ্যাঙ্গেলের মেট্রিক নির্ভুলতা প্রয়োজন হয়। ত্রিমাত্রিক পোজ সাধারণত স্টেরিও বা ডেপথ ক্যামেরা, LiDAR, মাল্টি-ক্যামেরা রিগ, বা 2D-টু-3D লিফটিংয়ের মাধ্যমে পুনরুদ্ধার করা হয়, এবং এর ক্যাপচার ও অ্যানোটেশন উভয় ক্ষেত্রেই খরচ বেশি।
আমরা ক্লায়েন্টদের যে নিয়মটি দিই তা হলো: যদি আপনার সিস্টেমকে শুধু নড়াচড়া বুঝতে হয় , তবে 2D যথেষ্ট হতে পারে; কিন্তু যদি এটিকে বাস্তব জগতের নড়াচড়া হুবহু তৈরি করতে হয় , তবে 3D-এর জন্য পরিকল্পনা করুন — এবং প্রথম দিন থেকেই আপনার সেন্সর স্ট্যাক ও অ্যানোটেশন স্কিমা সে অনুযায়ী ডিজাইন করুন, প্রথমবার বোঝার চেষ্টা ব্যর্থ হওয়ার পর নয়।
হাতের ভঙ্গি এবং নিপুণতা
শরীরের ভঙ্গি যদি একটি রোবটকে বস্তুর কাছে পৌঁছে দেয়, তবে সেখানে পৌঁছানোর পর হাতের ভঙ্গি তাকে সফল হতে সাহায্য করে। নিপুণভাবে কোনো কিছু নাড়াচাড়া করা নির্ভর করে আঙুলের জয়েন্ট, স্পর্শবিন্দু এবং ধরার ভঙ্গির সূক্ষ্ম ট্র্যাকিংয়ের ওপর—যার জন্য প্রায়শই প্রতি হাতে বিশ বা তারও বেশি কীপয়েন্টের প্রয়োজন হয়। ফিজিক্যাল এআই-এর একটি বড় অংশ বর্তমানে এখানেই বাধাগ্রস্ত হচ্ছে এবং এখানেই অ্যানোটেশনের মান সর্বোচ্চ। ভিডিও এবং হাতের ভঙ্গির যুগল ডেটা নাড়াচাড়া শেখানোর ক্ষেত্রে শক্তিশালী বলে প্রমাণিত হয়েছে; কিন্তু নির্ভরযোগ্যভাবে এবং বিপুল পরিমাণে এটি তৈরি করা একটি বিশেষায়িত ক্ষেত্র।
যেখানে পোজ ডেটা ভেঙে যায়
পোজ মডেলগুলো অনুমানযোগ্য উপায়ে ব্যর্থ হয়, এবং এর প্রায় সবগুলোর কারণই আর্কিটেকচারের পরিবর্তে ট্রেনিং ডেটাকে দায়ী করা হয়:
- অক্লুশন। হাত-পা ধড়ের আড়ালে লুকিয়ে যায়, হাত কোনো বস্তুর পেছনে অদৃশ্য হয়ে যায়, বিষয়বস্তু ফ্রেম থেকে বেরিয়ে যায়। আপনি সততার সাথে লুকানো মূল বিন্দুগুলো চিহ্নিত করেন, নাকি অনুমান করেন, তা-ই মডেলের নির্ভরযোগ্যতা নির্ধারণ করে।
- একাধিক ব্যক্তির পারস্পরিক সংযোগ। যখন পরিচয়ের আদান-প্রদান ঘটে, তখন গুরুত্বপূর্ণ তথ্যগুলো অদলবদল বা একীভূত হয়ে যায়, তাই সুশৃঙ্খলভাবে পরিচয় শনাক্তকরণ জরুরি।
- দৃষ্টিভঙ্গি, আলো এবং পোশাকের ভিন্নতা। শুধুমাত্র পরিষ্কার, সম্মুখ-মুখী ও পর্যাপ্ত আলোযুক্ত ফ্রেমে প্রশিক্ষিত একটি মডেল বাস্তব জগতে অকার্যকর হয়ে পড়ে।
- গভীরতার অস্পষ্টতা। ত্রিমাত্রিক পোজের ক্ষেত্রে, সীমিত দৃশ্য থেকে গভীরতা অনুমান করা স্বভাবতই কঠিন এবং ভুল জ্যামিতি শেখানো এড়ানোর জন্য সামঞ্জস্যপূর্ণ টীকা প্রদান করা আবশ্যক।
- গতিশীল গতি। দ্রুত নড়াচড়ার ফলে ছবি ঝাপসা হয়ে যায় এবং ফ্রেম থেকে ফ্রেমে সরে যায়; কীপয়েন্টগুলোকে শুধু একটি ফ্রেমে সঠিক থাকলেই চলবে না, বরং সময়ের সাথে সাথে স্থিতিশীল থাকতে হবে।
- শারীরবৃত্তীয় সামঞ্জস্য। এক ফ্রেমে কব্জিতে এবং পরের ফ্রেমে বাহুর মাঝখানে চিহ্নিত একটি চিত্র নীরবে ডেটাসেটটিকে বিষাক্ত করে তোলে।
মূল কথা হলো: একটি পোজ মডেল তার কীপয়েন্টগুলোর প্রতিটি অসঙ্গতি গ্রহণ করে, এবং ফিজিক্যাল এআই-তে সেই অসঙ্গতিগুলো ভুল—কখনও কখনও অনিরাপদ—মুভমেন্টে পরিণত হয়। ডেটার মোট পরিমাণের মতোই অ্যানোটেশন পাইপলাইনের শৃঙ্খলাও সমান গুরুত্বপূর্ণ।
একটি বাস্তব পোজ পাইপলাইনের ভেতরে: শাইপের দেড় লক্ষ ফ্রেমের কীপয়েন্ট প্রজেক্ট
একজন কম্পিউটার-ভিশন ক্লায়েন্টের জন্য, শাইপ একটি কাস্টম ৩৬-কীপয়েন্ট স্কিমার (মুখের ল্যান্ডমার্ক এবং একটি পূর্ণাঙ্গ কঙ্কাল) বিপরীতে ১,৫০,০০০ ফ্রেমের ছবি ও ভিডিও অ্যানোটেট করেছেন । এই স্কিমাটি এমনভাবে তৈরি করা হয়েছে যা একবারে পোজ এস্টিমেশন এবং ফেসিয়াল-মোশন অ্যানালাইসিস উভয়কেই সমর্থন করে। কাজটি বিভিন্ন ধরনের পোজ, অ্যাঙ্গেল, আলো এবং পোশাককে অন্তর্ভুক্ত করে করা হয়েছে, যেখানে অক্লুশনকে সততার সাথে সামলানো হয়েছে (লুকানো ল্যান্ডমার্কগুলোকে চিহ্নিত করা হয়েছে, কখনো অনুমান করা হয়নি) এবং প্রতিটি ফ্রেম একটি ক্যালিব্রেটেড অ্যাকুরেসি বেঞ্চমার্ক অনুযায়ী কাঠামোগত কোয়ালিটি অ্যাসিওরেন্স (QA) প্রক্রিয়ার মধ্য দিয়ে গেছে। এর ফলস্বরূপ ক্লায়েন্টের পোজ, মোশন, ফিটনেস এবং হেলথকেয়ার-মুভমেন্ট মডেলগুলোর জন্য একটি প্রোডাকশন-রেডি পাইপলাইন তৈরি হয়েছে। সম্পূর্ণ বিবরণ আমাদের হিউম্যান বডি কীপয়েন্ট অ্যানোটেশন কেস স্টাডিতে রয়েছে ।
মূল কথা হলো: ঐ প্রকল্পটি একটি মানব-চলাচল মডেলকে প্রশিক্ষণ দিয়েছিল, কিন্তু এর জন্য যে শৃঙ্খলার প্রয়োজন ছিল — একটি নিবিড় কাস্টম স্কিমা, নির্ভুল অক্লুশন হ্যান্ডলিং, এবং বৃহৎ পরিসরে ভঙ্গির বৈচিত্র্য — ঠিক একই শৃঙ্খলা একটি হিউম্যানয়েড বা সহযোগী-রোবট পলিসির জন্যও প্রয়োজন হয়। অ্যাপ্লিকেশন পরিবর্তিত হয়; কিন্তু ডেটার মানদণ্ড বদলায় না।
পোজ এস্টিমেশনের ব্যবহারিক ক্ষেত্রসমূহ: বাস্তব জগতের প্রয়োগ
অঙ্গভঙ্গি ও গতির ডেটা এখন রোবোটিক্সের বাইরেও বিভিন্ন সিস্টেমকে ভালোভাবে প্রশিক্ষণ দেয়, এবং প্রতিটি ক্ষেত্র তার নিজস্ব কীপয়েন্ট স্কিমা ও নির্ভুলতার মানদণ্ড নির্ধারণ করে। ফিজিক্যাল এআই দলগুলোর জন্য গুরুত্বপূর্ণ অন্তর্দৃষ্টিটি হলো, এগুলো একই সম্পদের পরস্পর-সংযুক্ত উৎস—উচ্চ-মানের মানব-গতির ডেটা, যা দেহভিত্তিক বুদ্ধিমত্তার দিকে পরিচালিত করা যেতে পারে।
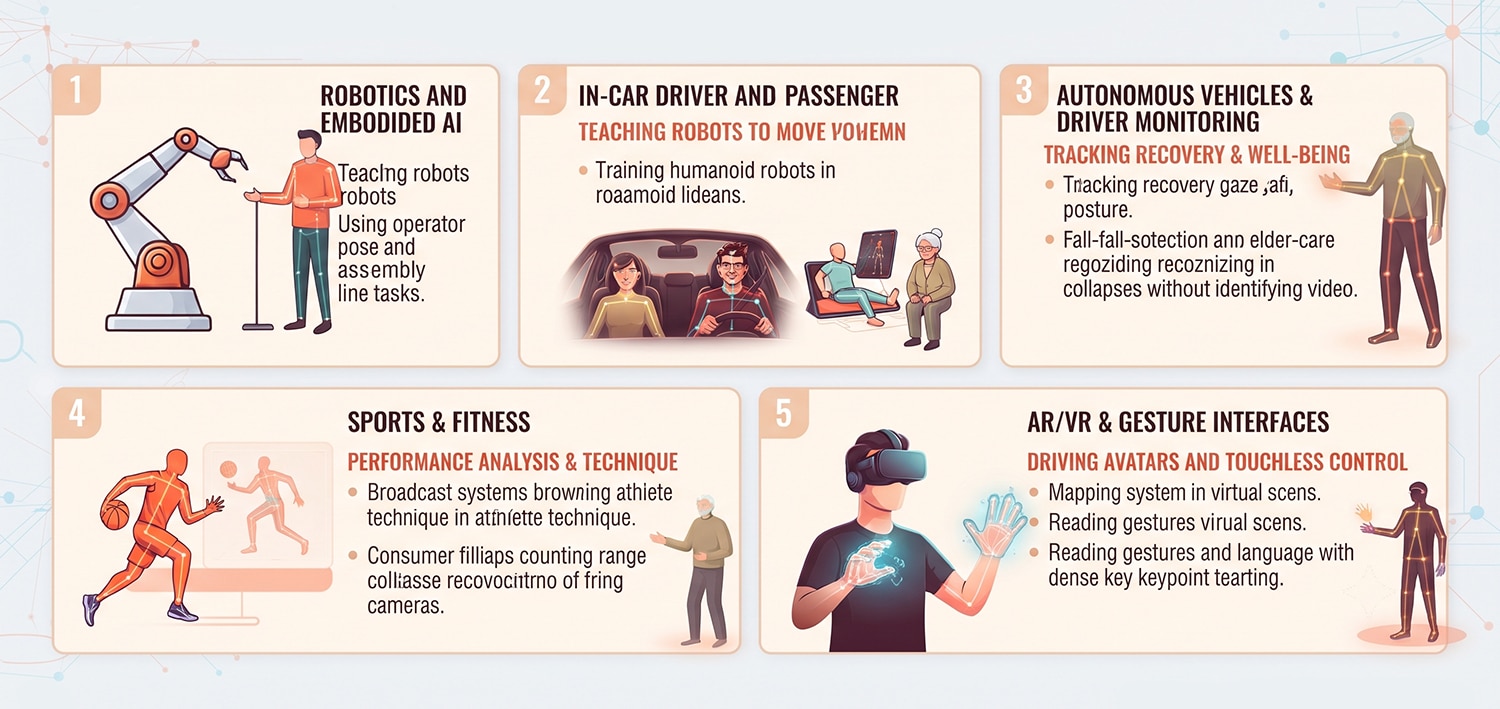
রোবোটিক্স এবং দেহভিত্তিক কৃত্রিম বুদ্ধিমত্তা — এটিই প্রধান অগ্রযাত্রা। মানুষের কার্যকলাপ দেখে শিখে রোবটকে নড়াচড়া করতে শেখানো হয়। গুদামের একটি হিউম্যানয়েড রোবট, যা টোট (বড় বাক্স) তুলে কনভেয়রের ওপর রাখতে শিখছে, তাকে আংশিকভাবে একই কাজ করা মানুষের পোজ-ট্র্যাক করা ভিডিওর ওপর প্রশিক্ষণ দেওয়া হয়। এক্ষেত্রে টেলিঅপারেশন সেশন থেকে পাওয়া অপারেটরের পোজ রোবটের কাজের সুনির্দিষ্ট গতিপথ সরবরাহ করে। অ্যাসেম্বলি লাইনে, কোলাবোরেটিভ রোবটগুলো কর্মীদের রিয়েল-টাইম পোজ ব্যবহার করে নিরাপদ দূরত্ব বজায় রাখে এবং কোনো সংঘর্ষ ছাড়াই যন্ত্রাংশ হস্তান্তর করে — এই ধরনের টোট-হ্যান্ডলিং এবং লাইনের পাশের কাজগুলো এখন লজিস্টিকস এবং অটোমোটিভ প্ল্যান্টগুলোতে পরীক্ষামূলকভাবে চালানো হচ্ছে।
স্বয়ংক্রিয় যানবাহন এবং চালক পর্যবেক্ষণ। গাড়ির কেবিনের ভেতরে, পোজ এস্টিমেশন (pose estimation) ব্যবস্থা চালকের মাথার অবস্থান, দৃষ্টি এবং শরীরের উপরের অংশের অঙ্গভঙ্গি পর্যবেক্ষণ করে তন্দ্রাচ্ছন্নতা বা অমনোযোগিতা শনাক্ত করে। ইউরো এনক্যাপ (Euro NCAP)-এর ২০২৬ সালের নিরাপত্তা-রেটিং-এর শর্ত পূরণের জন্য নতুন যানবাহনে ব্যবহৃত চালক-পর্যবেক্ষণ ব্যবস্থাগুলো ঠিক এই মুখমণ্ডলের গুরুত্বপূর্ণ ও মূল তথ্যের উপরই নির্ভর করে।
স্বাস্থ্যসেবা ও পুনর্বাসন। পোজ এস্টিমেশন পরিমাপ করে একটি শরীর আসলে কীভাবে নড়াচড়া করে, যা চিকিৎসকরা আরোগ্যের অগ্রগতি পর্যবেক্ষণ করতে ব্যবহার করেন। একটি ফিজিওথেরাপি অ্যাপ ফোনের ক্যামেরার মাধ্যমে রোগীর ব্যায়াম পর্যবেক্ষণ করতে পারে, নড়াচড়ার পরিসর গণনা করতে পারে এবং ভুল ভঙ্গি চিহ্নিত করতে পারে; বয়স্কদের পরিচর্যার ক্ষেত্রে একটি পতন-শনাক্তকরণ ব্যবস্থা শনাক্তকারী ভিডিও সংরক্ষণ না করেই, শুধুমাত্র কঙ্কালের নড়াচড়া থেকে পতন শনাক্ত করতে পারে।
খেলাধুলা ও ফিটনেস। স্কেলেটাল ট্র্যাকিং সাধারণ ভিডিওকে পারফরম্যান্স ডেটাতে রূপান্তরিত করে। ব্রডকাস্ট সিস্টেমগুলো ক্রীড়াবিদদের ওপর রিয়েল-টাইম কঙ্কাল বসিয়ে তাদের কৌশল বিশ্লেষণ করে, অন্যদিকে কনজিউমার ফিটনেস অ্যাপগুলো শুধুমাত্র একটি ফোন ক্যামেরা ব্যবহার করেই পুনরাবৃত্তি গণনা করে এবং সঠিক ভঙ্গিমা সংশোধন করে দেয়।
এআর/ভিআর এবং জেসচার ইন্টারফেস। শরীর ও হাতের ভঙ্গি অ্যাভাটারকে চালনা করে এবং স্পর্শহীন নিয়ন্ত্রণ সক্ষম করে। একটি হেডসেট যা আপনার হাতকে একটি ভার্চুয়াল দৃশ্যে ম্যাপ করে, অথবা একটি ইন্টারফেস যা অঙ্গভঙ্গি এবং সাংকেতিক ভাষা পড়তে পারে, তা শক্তিশালী সেলফ-অক্লুশনের অধীনে নিবিড় হ্যান্ড-কীপয়েন্ট ট্র্যাকিংয়ের উপর নির্ভর করে।
পোজ এবং কীপয়েন্ট ডেটা পার্টনার নির্বাচন করা
আপনার পোজ ডেটা কে তৈরি করবে তা যদি আপনি মূল্যায়ন করেন, তবে বিক্রেতাদের মধ্যে পার্থক্যকারী প্রশ্নগুলো কার্যকারিতা-সম্পর্কিত, বাহ্যিক নয়: